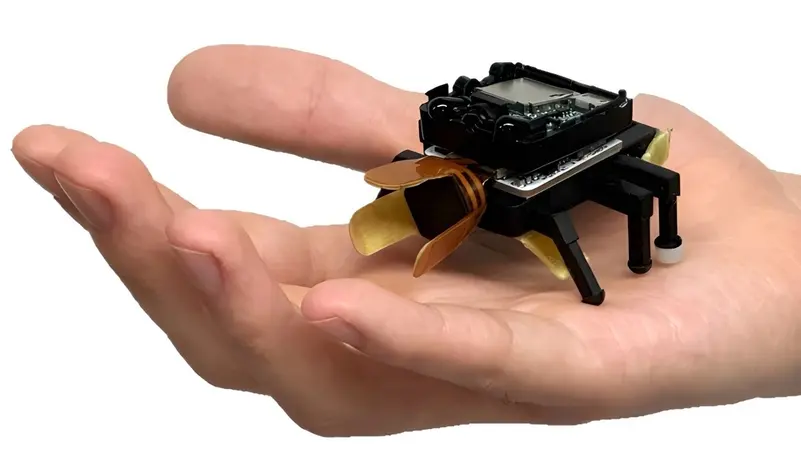
طور باحثون في كوريا الجنوبية روبوتًا صغيرًا مستوحى من الخنافس، يعتمد على عضلات اصطناعية مطبوعة ثلاثيًّا، ويمكن التحكم فيه عبر مستشعر مرن يُرتدى على الإصبع، مع نظام تغذية راجعة ثنائي الاتجاه يتيح تبادل المعلومات بين الروبوت ومشغّله في الوقت الفعلي.
لطالما شكلت الحشرات مصدر إلهام لمهندسي الروبوتات، فهي صغيرة الحجم وسريعة الحركة، وتستطيع التسلل إلى أماكن يصعب على البشر الوصول إليها.
وتتمتع هذه الروبوتات بإمكانات واعدة في استكشاف الفضاء، وفحص المعدات الصناعية، وتنفيذ عمليات البحث والإنقاذ.
وفي بعض التطبيقات، يحوّل الباحثون الحشرات الحقيقية إلى كائنات هجينة تجمع بين الأحياء والتكنولوجيا، وهو توجه يثير تساؤلات أخلاقية. لذلك، يفضل العلماء أحيانًا تطوير روبوتات مستوحاة من الحشرات من الصفر، بحسب تقرير نشره موقع "newatlas" واطلعت عليه "العربية Business".
وفي هذا السياق، يعمل فريق من المعهد الكوري المتقدم للعلوم والتكنولوجيا (KAIST) على تطوير روبوت جديد يحمل اسم BeetleBot، لكن تصميمه المستوحى من الخنفساء ليس الجانب الأكثر إثارة للاهتمام فيه.
خنفساء حقيقية ألهمت تصميم الروبوت
استلهم الباحثون تصميم BeetleBot من نوع حقيقي من الخنافس يُعرف باسم Mecynorrhina torquata، وهو من أكبر الحشرات في العالم، ويستوطن مناطق في الكونغو والكاميرون وأوغندا.
ودرس العلماء مواقع عضلات الأرجل ومفاصلها لدى هذه الخنفساء، إلى جانب الطريقة التي تعمل بها أثناء الحركة، ثم استخدموا هذه المبادئ لتصميم الروبوت الجديد.
وتعتمد عضلات BeetleBot الاصطناعية على مادة تُعرف باسم الإيلاستومر البلوري السائل (Liquid Crystal Elastomer - LCE)، تُصنع باستخدام الطباعة ثلاثية الأبعاد.

وتتميز هذه المادة بقدرتها على الانكماش وتقليل طولها بنسبة تصل إلى 45% عند تسخينها، قبل أن تعود إلى شكلها الأصلي مع انخفاض درجة حرارتها.
وتسمح هذه الخاصية بمحاكاة حركة العضلات الطبيعية، ما يمنح الروبوت القدرة على تحريك أطرافه بطريقة تشبه حركة الخنافس الحقيقية.
عضلات اصطناعية تعمل بالحرارة
تتمثل إحدى أبرز التحديات التقنية في آلية تشغيل هذه العضلات، إذ يجب أن تصل درجة حرارتها إلى 110 درجات مئوية، أي 230 درجة فهرنهايت، حتى تنكمش وتؤدي وظيفتها.
ويُولّد هذا التسخين من خلال تمرير تيار كهربائي عبر أسلاك مدمجة داخل العضلات الاصطناعية.
وعلى الرغم من أن التسخين يقتصر على العضلات المطلوبة للحركة بدلًا من تسخين الروبوت بالكامل، فإن الآلية لا تزال تحتاج إلى قدر ملحوظ من الطاقة لتوليد الحرارة اللازمة.
ويمثل استهلاك الطاقة أحد أكبر التحديات التي يعمل الفريق البحثي على معالجتها.
التحكم في الروبوت عبر مستشعر يُرتدى على الإصبع
يحتاج BeetleBot، بطبيعة الحال، إلى مشغّل بشري للتحكم في حركته. ولتحقيق ذلك، طور الباحثون رقعة استشعار مرنة يمكن ارتداؤها على أحد الأصابع.
وعندما يحرك المستخدم إصبعه أو يثنيه، تتمدد الرقعة المرنة، ما يؤدي إلى تغير مقاومتها الكهربائية.
ويستخدم نظام التحكم هذا التغير لتفسير حركة الإصبع وتحويلها إلى أوامر ينفذها الروبوت.
ويعتمد نظام التحكم على أربعة أوامر أساسية فقط: التقدم إلى الأمام، والانعطاف يسارًا، والانعطاف يمينًا، والإمساك بجسم.
وتتيح هذه الطريقة التحكم في الروبوت باستخدام حركات بسيطة للأصابع، دون الحاجة إلى وحدة تحكم تقليدية كبيرة أو معقدة.
فكّ اصطناعي للإمساك بالأجسام مع استشعار الضغط
لا يقل نظام الإمساك بالأجسام أهمية عن آلية الحركة، إذ استوحى الباحثون تصميمه من فكوك الخنافس، وهي أجزاء فموية تشبه الفك تستخدمها الحشرات للإمساك بفرائسها وتثبيتها.
ويحتوي الماسك في BeetleBot على العضلات الاصطناعية نفسها المصنوعة من مادة LCE والمستخدمة في الأرجل، إلى جانب مستشعر للضغط.
وعندما تنكمش العضلات، ينغلق الماسك حول الجسم المراد التقاطه، بينما تساعد المستشعرات على تحديد مقدار الضغط المطبق عليه.
ويُزوّد الروبوت أيضًا بكاميرا تتيح تطبيق تقنية تُعرف باسم التغذية الراجعة ثنائية الاتجاه، وهي إحدى الميزات الرئيسية التي يركز عليها الباحثون في هذا المشروع.
ويوضح البروفيسور إينهو كيم من جامعة سونغكيونكوان، المؤلف الأول للدراسة، أن إحدى السمات الأساسية للعمل هي التغذية الراجعة ثنائية الاتجاه، التي تربط المعلومات التي يكتشفها الروبوت بالإجراء التالي الذي يتخذه المستخدم.
وبعبارة أخرى، يتبادل الروبوت ومشغّله المعلومات باستمرار؛ إذ ينقل الروبوت الصور التي تلتقطها الكاميرا إلى الإنسان في الوقت الفعلي، ثم يستجيب المستخدم بإيماءة محددة، فينفذ الروبوت الأمر ويرسل معلومات فورية عن النتيجة.
وتتيح هذه العملية للمستخدم مراقبة ما يراه الروبوت وتعديل أوامره وفقًا للمعلومات الواردة إليه، بدلًا من الاعتماد على الأوامر وحدها دون معرفة ما يحدث أثناء التنفيذ.
اختبارات ناجحة وخطط لتطوير الروبوت
خلال الاختبارات المعملية، تمكن BeetleBot من اجتياز المنعطفات، والوصول إلى جسم مستهدف، والإمساك به، ثم نقله إلى موقع آخر.
ويخطط الفريق البحثي مستقبلًا لتحسين سرعة استجابة الروبوت ورفع كفاءة استهلاكه للطاقة، إلى جانب العمل على تطويره ليصبح روبوتًا مصنوعًا بالكامل من مواد لينة ومرنة، بما يعزز قدرته على العمل في بيئات متنوعة.
وقد تفتح هذه التطورات المجال أمام استخدام الروبوتات الصغيرة المستوحاة من الحشرات في تطبيقات تتطلب الحركة داخل المساحات الضيقة، والتعامل مع الأجسام بدقة، والعمل في بيئات يصعب الوصول إليها باستخدام الروبوتات التقليدية.